Positionieren & Ausrichten
Werkstücke an definierten Positionen bereitstellen und ihre Orientierung für den nächsten Prozessschritt ausrichten.
INDUSTRIELLES HANDLING
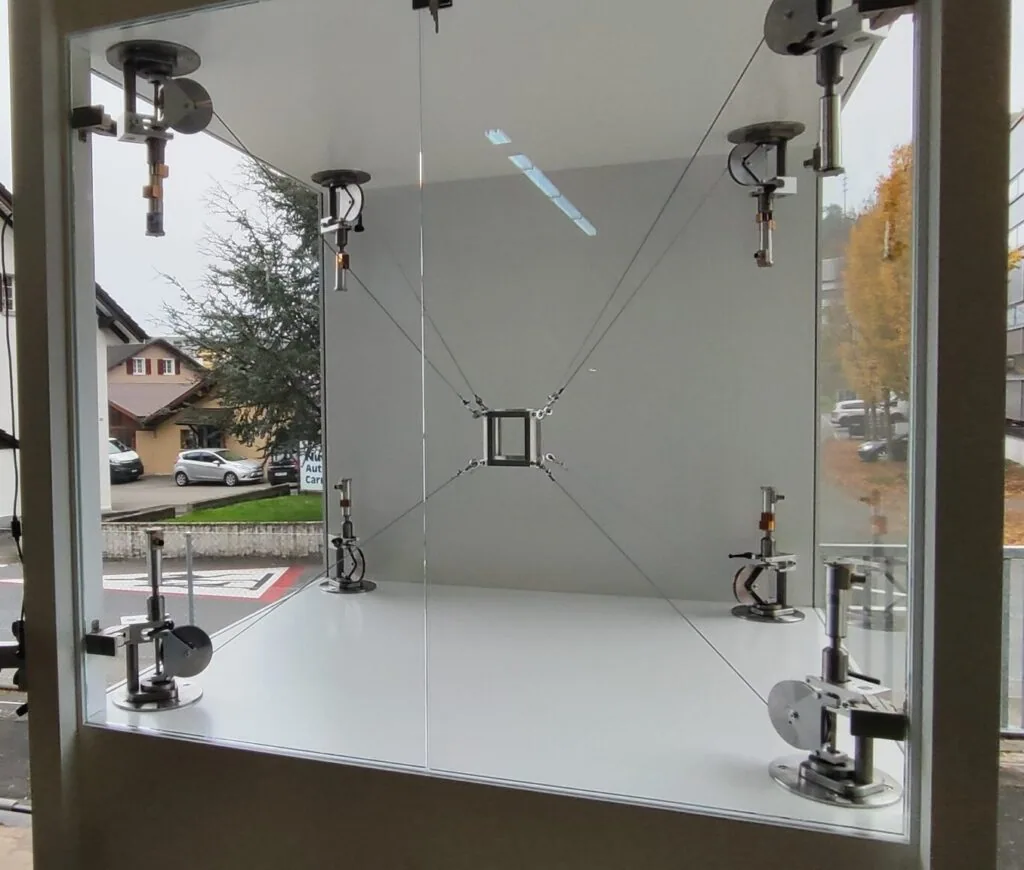
Eine flexible Bewegungsplattform für unterschiedliche Handling-Aufgaben. Greifer, Arbeitsraum, Nutzlast und Bewegungsprofil werden auf das Werkstück und den Anlagenprozess abgestimmt.
01 / VIELSEITIGE HANDLING-AUFGABEN
Diese Aufgaben bilden die vorgesehenen Anwendungsfelder. Die konkrete Eignung wird mit Lastfall, Werkzeug und Prozess geprüft.
Werkstücke an definierten Positionen bereitstellen und ihre Orientierung für den nächsten Prozessschritt ausrichten.
Bauteile zwischen Ablage, Station und Bearbeitungsbereich bewegen. Übergabepunkte und Bewegungswege werden gemeinsam festgelegt.
Maschinenbeschickung als Anwendungsfeld: Greifbarkeit, Zugänge, Störkonturen und die Schnittstelle zur Maschine bestimmen die Auslegung.
Bauteile oder Werkzeuge für Montageabläufe bewegen und bereitstellen. Prozesskräfte und Genauigkeit müssen dafür separat bewertet werden.
02 / WANN SEILROBOTIK PRÜFEN?
Ein veränderlicher Arbeitsraum, unterschiedliche Übergabepunkte oder das Ziel einer leichten Bewegungsplattform können Gründe sein, Seilrobotik zu untersuchen. Die Entscheidung fällt anhand Ihrer Aufgabe.
Erreichbare Positionen, zulässige Seilspannungen, Nutzlast inklusive Greifer, Schwingungsverhalten, Taktzeit und Positioniergenauigkeit. Hinzu kommen Tragstruktur, Materialversorgung und die Integration in die Gesamtanlage.
Die 500 × 500 × 500 mm und die angegebene Druckgenauigkeit bis zu 0,1 mm beziehen sich auf die Drucker-Entwicklung. Sie sind keine zugesicherten Handling-Werte. Nutzlast, Taktzeit und Handling-Genauigkeit werden für die konkrete Anwendung bestimmt.
Technische Grundlagen03 / IHRE ANWENDUNG
Abmessungen, Gewicht, Schwerpunkt und Greifpunkte.
Übergabepositionen, Verfahrwege, Orientierung und Hindernisse.
Zielzyklus, Positionieranforderung und zulässige Schwingung.
Greifer, Schnittstellen, Zugänge und Schutzkonzept der Gesamtanlage.
Werkstück, Bewegungsweg, Übergabepunkte und Zielwerte gemeinsam erfassen.
Geometrie, Seilkräfte, Werkzeug und Schnittstellen für den Lastfall bewerten.
Einen abgestimmten Versuch planen und Zielwerte anhand von Messungen bewerten.
FRAGEN & ANTWORTEN
Die Entwicklung umfasst vielseitiges industrielles Handling: Werkstücke positionieren, umsetzen und bereitstellen, Maschinen be- und entladen sowie Bauteile oder Werkzeuge in Montageabläufen bewegen. Greifer, Lastfall und Integration werden für die konkrete Aufgabe ausgelegt.
Hilfreich sind Werkstückabmessungen und Gewicht, Greifpunkte, Übergabepositionen, Bewegungsweg sowie Zielwerte für Taktzeit und Genauigkeit. Auch Maschinenzugänge, Hindernisse und die benötigten Schnittstellen gehören zur Anwendungsprüfung.
Verbindliche Handling-Werte werden für die jeweilige Ausführung bestimmt. Die veröffentlichten 500 × 500 × 500 mm und bis zu 0,1 mm Druckgenauigkeit beziehen sich auf die Drucker-Entwicklung und sind keine zugesicherten Handling-Daten.