Arbeitsraum passend zur Aufgabe.
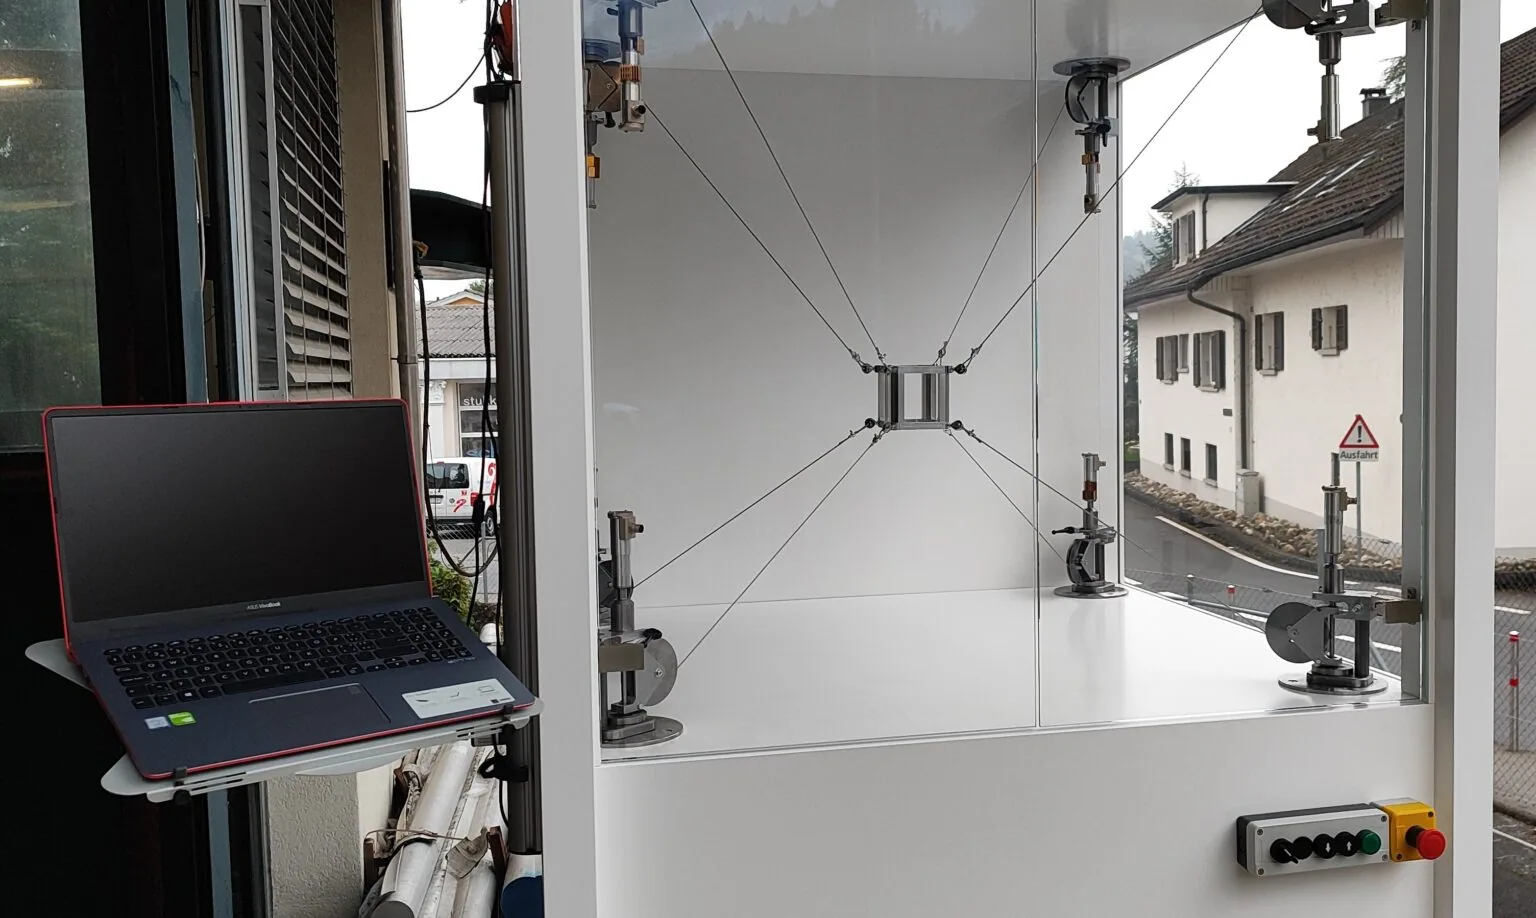
Seillängen, Ankergeometrie und Tragstruktur bestimmen den Arbeitsraum. Nutzlast, Seilkräfte und Bewegungsprofile werden gemeinsam ausgelegt.
SEILROBOTIK FÜR DIE INDUSTRIE
Eine Plattform. Zwei Einsatzfelder.
Vielseitiges Handling im Maschinenbau und 3D-Kunststoffdruck.
Entwickelt für Aufgaben, die Raum brauchen.
Technologie in Entwicklung.
Auslegung für Ihren Prozess.
01 / DIE EINSATZFELDER
Die Aufgabe steht am Anfang. Unsere Seilroboter-Plattform wird für zwei industrielle Einsatzfelder weiterentwickelt – mit jeweils passenden Werkzeugen, Parametern und Nachweisen.
Eine Seilroboter-Plattform für vielseitige Handling-Aufgaben im Maschinen- und Anlagenbau – mit einem auf den Prozess abgestimmten Greifer oder Werkzeug.
Handling-Anwendungen entdecken 02 / 3D-DRUCK3D-Kunststoffdruck für Teile für Prototypen, Vorrichtungen und individuelle Geometrien. Druckkopf und Prozess werden auf PLA, PETG, PA6, PA12 oder weitere geeignete Kunststoffe ausgelegt.
Kunststoffdruck entdecken02 / DIE PLATTFORM
Acht separat gesteuerte Seile führen eine leichte zentrale Plattform. Sechs Freiheitsgrade verbinden Position und Orientierung. Die Antriebe bleiben an den Ankerpunkten; das Werkzeug folgt der Aufgabe.
Seillängen, Ankergeometrie und Tragstruktur bestimmen den Arbeitsraum. Nutzlast, Seilkräfte und Bewegungsprofile werden gemeinsam ausgelegt.
Die leichte Plattform schafft Potenzial für dynamische Bewegungen. Im Handling zählen zusätzlich Greifer und Werkstück zur bewegten Masse.
Greifer für Handling oder Extruder für Kunststoffdruck: Werkzeugaufnahme, Versorgung und Steuerung werden für den jeweiligen Prozess entwickelt.
SEILROBOTIK / INTERAKTIVES PRINZIP
Bereit zur BewegungPrinzipvisualisierung mit beispielhaften Bewegungen, keine Simulation einer realen Anlage. Auslegung, Seilspannung und Genauigkeit werden anwendungsspezifisch bestimmt.
DIE NÄCHSTE AUSFÜHRUNG
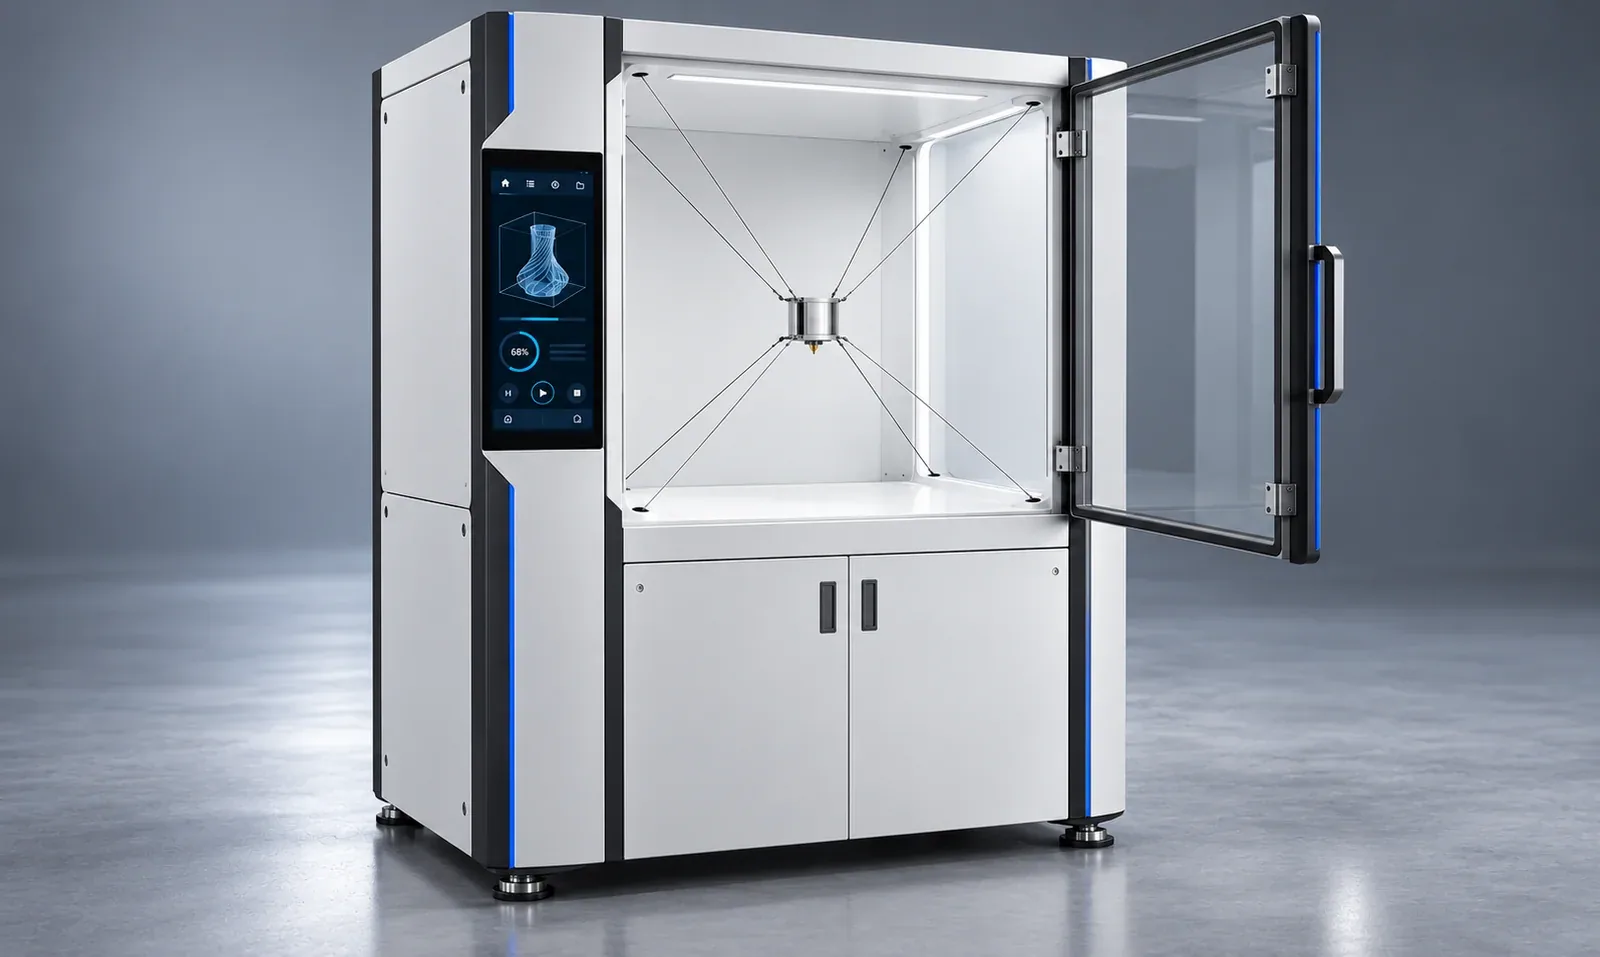
Die Drucker-Designstudie zeigt einen vorgesehenen Ausbau mit integrierter Bedienung, verdeckten Antrieben und gut erreichbarem Arbeitsraum. Für Handling-Aufgaben wird der Aufbau mit Werkzeug, Tragstruktur und Anlagenumgebung separat ausgelegt.
Designstudie entdecken03 / FÜR INDUSTRIEKUNDEN
Maschinenhersteller, Anlagenbauer und produzierende Unternehmen: Beschreiben Sie Ihre Aufgabe. Wir prüfen, welche Anforderungen die Seilrobotik dafür erfüllen muss.
Abmessungen, Gewicht, Schwerpunkt und Greifpunkte.
Übergabepositionen, Verfahrwege, Orientierung und Hindernisse.
Zielzyklus, Positionieranforderung und zulässige Schwingung.
Greifer, Schnittstellen, Zugänge und Schutzkonzept der Gesamtanlage.
04 / WEITERE TRIMED-PRODUKTE