Raum zum Wachsen.
Der Arbeitsraum lässt sich über Seillängen und Ankerpositionen anpassen. Ein grösseres Druckvolumen braucht keine entsprechend lange, bewegte Gantry.
Die Trimed Technologie
Die Bewegungsplattform hinter unserer Vision für vielseitigen 3D-Druck. Ein leichter Druckkopf, acht gesteuerte Seile und ein Arbeitsraum, der sich an die Aufgabe anpassen lässt.
01 / DAS PRINZIP
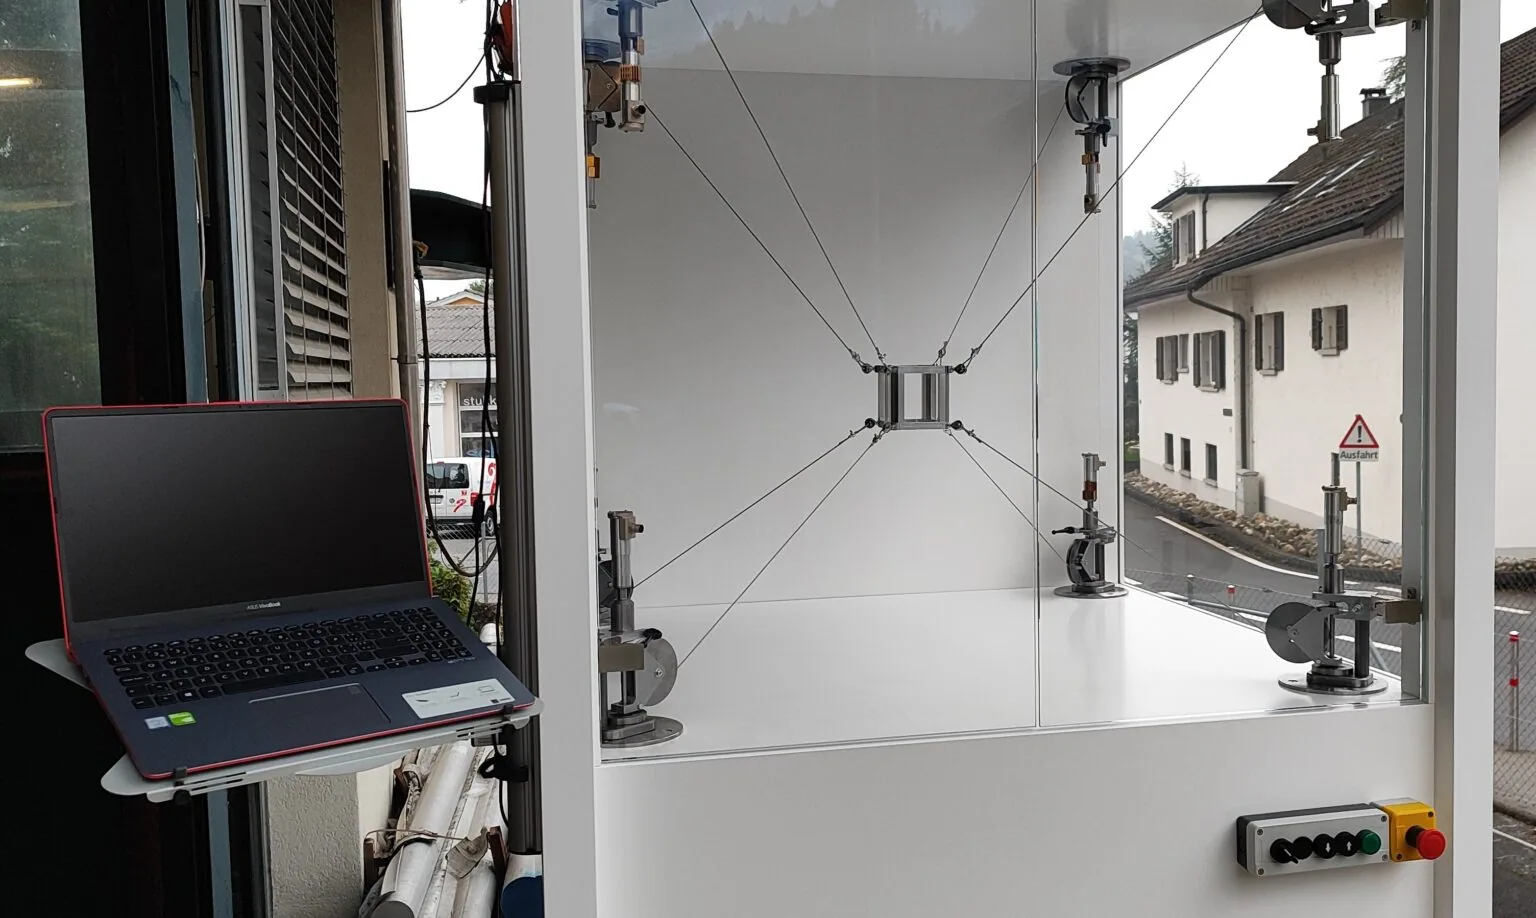
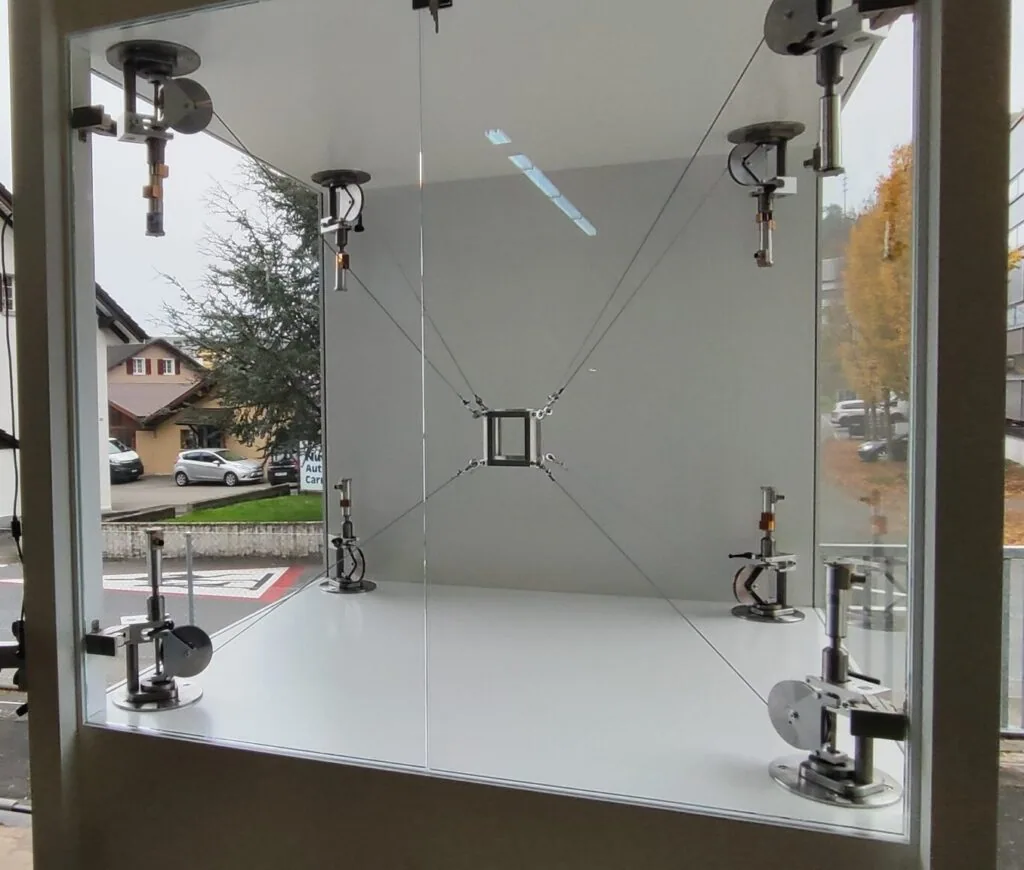
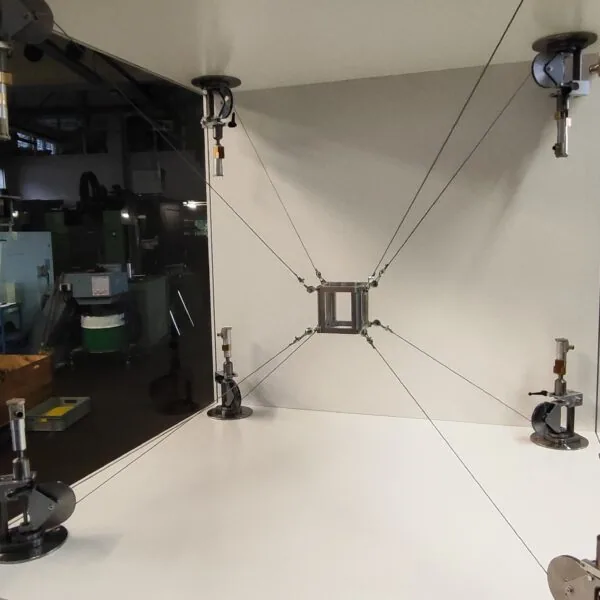
Durch die koordinierte Änderung der Seillängen wird die zentrale Plattform positioniert und orientiert. Sechs Freiheitsgrade beschreiben die Bewegung: drei für die Position und drei für die Orientierung.
Der Arbeitsraum lässt sich über Seillängen und Ankerpositionen anpassen. Ein grösseres Druckvolumen braucht keine entsprechend lange, bewegte Gantry.
Die Antriebe bleiben ausserhalb des bewegten Druckkopfs. Seine geringe Masse schafft Potenzial für hohe Beschleunigungen.
Das Konzept sieht demontierbare Komponenten inklusive Seilen vor. Für Biomaterialien wird eine schnelle Aufbereitung im Sterilisationsbad angestrebt.
Die erreichbare Dynamik und Genauigkeit hängen von Auslegung, Seilspannung, Kalibrierung, Materialzuführung und Prozess ab. Das Sterilisationskonzept ist für medizinische Anwendungen zu validieren.
SEILROBOTIK / INTERAKTIVES PRINZIP
Bereit zur BewegungPrinzipvisualisierung mit beispielhaften Bewegungen, keine Simulation einer realen Anlage. Auslegung, Seilspannung und Genauigkeit werden anwendungsspezifisch bestimmt.
02 / TECHNISCHE ÜBERSICHT
Die Kerndaten des Seildruckers auf einen Blick. Der konkrete Arbeitsraum, das Werkzeug und die Leistungswerte werden auf den vorgesehenen Prozess abgestimmt.
| Parameter | Beschreibung |
|---|---|
| Seilführung | 8 separat gesteuerte Seile |
| Bewegungsplattform | Druckkopf auf einer zentralen, seilgeführten Plattform |
| Freiheitsgrade | 6: drei für die Position und drei für die Orientierung |
| Position & Orientierung | X, Y, Z sowie Rollen, Nicken und Gieren; Verfahrwege und Winkelbereiche abhängig von der Auslegung |
| Referenzarbeitsvolumen | 500 × 500 × 500 mm (X × Y × Z); variabel je nach Anwendungsanforderung |
| Druckgenauigkeit | Bis zu 0,1 mm; abhängig von Konfiguration, Material und Druckbedingungen |
| Geometrisches Referenzvolumen | 125 Liter (0,125 m³), berechnet aus 500 × 500 × 500 mm; der nutzbare Druckraum wird durch Seilgeometrie und Werkzeugzugang bestimmt. |
| Seilantriebe & Einbau | Stationäre Antriebe ausserhalb der bewegten Plattform. Die zukünftige Gehäusegestaltung sieht verdeckte Antriebe und Seilaustritte innerhalb der Anlage vor. |
| Seilkräfte & Arbeitsraum | Die acht Seile führen die Plattform unter Zugspannung. Zulässiger Druckraum, Werkzeuglast und Beschleunigung werden gemeinsam mit der Ankergeometrie ausgelegt. |
| Referenzierung & Kalibrierung | Für die Auslegung werden Ankerpositionen, wirksame Seillängen und der Versatz zwischen Plattform und Düsenspitze berücksichtigt. Eine Vergrösserung des Arbeitsraums erfordert eine passende Kalibrierung. |
| Materialzuführung | Leichte, externe Materialversorgung als Auslegungsansatz. Filamentweg, Förderkraft und zusätzliche Kräfte auf den Druckkopf werden auf den Werkstoff abgestimmt. |
| Werkzeugwechsel | Modulare Druckkopfaufnahme als Entwicklungsansatz: Kunststoffextrusion zuerst, später separate Dosierköpfe für geeignete Biomaterialien. Jeder Prozess erhält eine eigene Parametrierung. |
| Skalierung | Anpassung von Seillängen, Ankerpositionen und Tragstruktur; Antriebe entsprechend Last und Dynamik dimensionieren |
| Bewegte Masse | Zentrale Plattform und Druckkopf; die Antriebe bleiben an den äusseren Ankerpunkten |
| 3D-Datenformate | STEP und STL im beschriebenen Softwarekonzept |
| Prozessfunktionen | Slicing, Drucksteuerung, Überwachung und Scanning |
| Bedienung | Benutzerfreundliche Steuerungssoftware, Display und Touch-Bedienung; einstellbare Druckparameter |
| Schnittstellen | APIs und Ethernet über RJ45; konkrete API-Funktionen und Integrationsumfang nach Konfiguration |
| Kunststoffe | PLA, PETG, PA6 und PA12 sowie weitere Kunststoffe; Druckkopf und Materialzuführung passend zum Werkstoff |
| Erster Druckprozess | 3D-Kunststoffdruck; Druckkopf, Materialzuführung und Prozessparameter werden gemeinsam ausgelegt |
| Biomaterialien | Biokompatible Hydrogele, Zellkulturen und biomedizinische Materialien als vorgesehenes Materialspektrum der medizinischen Entwicklung |
| Demontage & Aufbereitung | Demontierbare Komponenten inklusive Seilen; Aufbereitung im Sterilisationsbad für geeignete Biomaterialprozesse angestrebt |
| Netzanschluss / Basis | 230 V AC · 6 A als Basisangabe |
| Netzanschluss / Industrie | 230 / 400 V AC · 16 A, je nach Industrieausführung |
| Patentanmeldungen | Umfassende Patentanmeldungen für die kinematische Kette des Trimed-Seilroboters in 39 Ländern; die Anmeldungen sind bestätigt. |
Trimed gibt für den Seildrucker eine Druckgenauigkeit von bis zu 0,1 mm an. Die erreichbare Bauteilqualität hängt von Arbeitsraum, Kalibrierung, Werkstoff und Druckparametern ab. Prüfbedingungen und Toleranzen werden für die konkrete Anwendung festgelegt.
Positioniergenauigkeit beschreibt die Abweichung von einer Sollposition. Wiederholgenauigkeit beschreibt, wie ähnlich eine Position erneut erreicht wird. Die Genauigkeit eines gedruckten Bauteils hängt zusätzlich vom Druckprozess und Material ab.
KUNSTSTOFFDRUCK / ERSTER GEPLANTER EINSATZ
Das Materialspektrum umfasst diese Kunststoffe und weitere Werkstoffe. Düsendurchmesser, Schichthöhe, Temperaturführung und Materialzuführung werden an das gewählte Material angepasst.
BIOMATERIALIEN / MEDIZINISCHE ENTWICKLUNG
Biokompatible Hydrogele, Zellkulturen und weitere biomedizinische Materialien gehören zum vorgesehenen Entwicklungsfeld. Materialeignung, Sterilisation und regulatorische Nachweise sind Bestandteil des Wegs zur medizinischen Anwendung.
Die Netzanschlüsse beschreiben die elektrische Versorgung. Der tatsächliche Energieverbrauch hängt von Druckkopf, Heizung, Antrieben und Betriebszustand ab. Die Anlage wird auf einen energieeffizienten Betrieb ausgelegt.
AUSLEGUNGSBEISPIEL / KUNSTSTOFFDRUCK
Die folgenden Werte sind plausible Planungsannahmen für eine erste Kunststoffausführung und noch keine bestätigten Leistungsdaten. Die endgültige Auslegung wird mit dem Druckkopf, dem Material und den Versuchen am Prototyp abgestimmt.
| Parameter | Beschreibung |
|---|---|
| Druckverfahren & Zuführung | FFF / FDM mit 1,75-mm-Filament als angenommene erste Kunststoffkonfiguration. |
| Wechseldüsen | 0,4 / 0,6 / 0,8 mm. Kleine Düsen für feine Konturen, grössere Düsen für breitere Bahnen und höheren Materialauftrag. |
| Schichthöhe | 0,10–0,30 mm bei einer 0,4-mm-Düse; 0,20–0,40 mm bei 0,6- oder 0,8-mm-Düsen. Die Schichthöhe ist eine Prozessgrösse und kein Mass für die Druckgenauigkeit. |
| Druckkopf / Temperaturziel | Bis 300 °C als Auslegungsziel für die Kunststoffausführung; tatsächliche Drucktemperatur nach Materialdatenblatt. |
| Druckbett / Temperaturziel | Beheizte, wechselbare Druckfläche bis 120 °C als Auslegungsziel. Haftoberfläche und thermische Homogenität auf das Bauteil abstimmen. |
| Druckgeschwindigkeit | 50–150 mm/s als Planungsbereich. Der nutzbare Wert hängt von Geometrie, Extrusionsleistung, Schichthöhe und Material ab. |
| Verfahrgeschwindigkeit | 150–300 mm/s als Planungsbereich für Bewegungen ohne Materialauftrag; innerhalb des zulässigen Seil- und Arbeitsraums. |
| Beschleunigung | 1–3 m/s² als anfänglicher Auslegungsbereich. Seilspannung, Schwingungsverhalten und Druckqualität begrenzen die später freigegebenen Bewegungsprofile. |
| Bewegte Masse | 0,5–1,5 kg als Zielbereich für Plattform und Kunststoffdruckkopf, ohne separat montierte Materialversorgung. |
| Materialaufbereitung | Trockene Zuführung und geschlossene Lagerung für feuchteempfindliche Werkstoffe vorsehen. PA6 und PA12 erhalten werkstoffspezifische Trocknungs- und Temperaturprofile. |
| Bauraum & Kühlung | Geschlossener Bauraum als Konzept für reproduzierbare Prozessbedingungen; geregelte Bauteilkühlung. Bedarf an zusätzlicher Bauraumheizung materialabhängig prüfen. |
TECHNISCHES ENTWICKLUNGSKONZEPT
Die folgenden Funktionen beschreiben den vorgesehenen Ausbau der Plattform.
01 / BEWEGUNGSREGELUNG
Als Steuerungskonzept vorgesehen: synchronisierte Antriebe mit Positionsrückmeldung, Überwachung der Seilspannung und auf die Werkzeuglast abgestimmte Bewegungsprofile.
02 / BEDIENUNG & API
Display und Touch als zentrale Bedienoberfläche. Als Softwareausbau vorgesehen: Materialprofile, Druckvorschau, Fortschritt, Temperatur- und Statusanzeige sowie Auftrags- und Statusaustausch über API und Ethernet.
03 / QUALITÄT & ZUGANG
Für die weitere Auslegung vorgesehen: Referenzfahrt, Werkzeugoffset-Kalibrierung, Temperaturüberwachung, Not-Halt und überwachte Zugangstüren. Genauigkeit und Wiederholbarkeit werden an definierten Positionen und Prüfbauteilen separat bewertet.
TECHNISCHE KONFIGURATION
Arbeitsraum, Extruder und Bewegungsprofile werden für die Anwendung zusammengeführt. Gemeinsam legen wir Material, Bauteilgeometrie, Qualitätsanforderungen und die passende Anlagenkonfiguration fest.
03 / SKALIERBARKEIT
Längere Seile und angepasste Ankerpositionen können den Arbeitsraum vergrössern. Das bietet Potenzial, das Druckvolumen zu erweitern, ohne alle bewegten Achsen proportional zu vergrössern.
Rahmensteifigkeit, Antriebe und Seile werden auf die geforderte Last und Dynamik abgestimmt. Das wirtschaftliche Potenzial ist Teil der Entwicklung; Kosten und Leistung werden projektspezifisch beurteilt.
Zum beschriebenen Softwarekonzept gehören STEP/STL-Verarbeitung, Slicing, Drucksteuerung und Scanning. Für einen konkreten Einsatz werden Datenformat, Softwarestand und Prozess gemeinsam abgestimmt.
04 / DATEN & DRUCKPROZESS
Geometrieaufbereitung, Druckpfad und Seilbewegung greifen ineinander. Die bisherige Website beschreibt dafür eine durchgängige Software-Prozesskette.
Ein 3D-Modell bildet den Ausgangspunkt für die Aufbereitung. Scandaten können eine zusätzliche Grundlage für die benötigte Geometrie liefern.
Das Modell wird in Schichten und Werkzeugbahnen aufgeteilt. Schichthöhe und Materialauftrag richten sich nach Druckkopf und Werkstoff.
Die gewünschte Lage der Plattform wird in passende Seillängen übersetzt. Die Bewegungsplanung muss die Geometrie und zulässige Seilkräfte berücksichtigen.
Drucksteuerung, Überwachung und Scanning sind im Softwarekonzept beschrieben. Ihr Umfang wird für die Anwendung konkretisiert.
AUSLEGUNG DER SEILKINEMATIK
Seile übertragen Zugkräfte. Die geometrisch erreichbare Position allein reicht deshalb für die Auslegung nicht aus: Die Plattform muss auch unter den vorgesehenen Lasten mit zulässigen Seilspannungen geführt werden können.
Ankergeometrie, Seildehnung, Kalibrierung und Werkzeuglast beeinflussen die Bewegung. Die Tragstruktur und die Prozessführung werden entsprechend der benötigten Dynamik und Präzision ausgelegt.
Hintergrund zum Seilroboter-Prinzip · Fraunhofer IPA ↗05 / ANWENDUNGEN
ERSTER GEPLANTER EINSATZ
Der erste Anwendungsschwerpunkt ist der 3D-Kunststoffdruck. Prototypen, individuelle Geometrien und grössere Bauteile bilden die Grundlage, um die Plattform und den Druckprozess weiterzuentwickeln.
Kunststoffdruck entdeckenFORSCHUNG & ENTWICKLUNG
Parallel zum Kunststoffdruck planen wir die Entwicklung patientenspezifischer Knochenersatzstrukturen. Der Weg führt über geeignete Biomaterialien, validierte Prozesse und regulatorische Nachweise.
Medizinische Vision entdeckenOFFENE TECHNOLOGIEPLATTFORM
Die Seilrobotik bildet eine Basis für weitere Aufgaben der additiven Fertigung und Handhabung. Werkzeuge, Materialzuführung und Steuerung werden an die konkrete Anwendung angepasst.
Plattform kennenlernen06 / EINBLICK IN DIE ENTWICKLUNG
07 / DESIGNSTUDIE / AUSBLICK
Eine mögliche nächste Generation des Trimed-Seilroboters: die bestehende Seilarchitektur, neu gedacht für Bedienung, Zugang und industrielle Gestaltung.
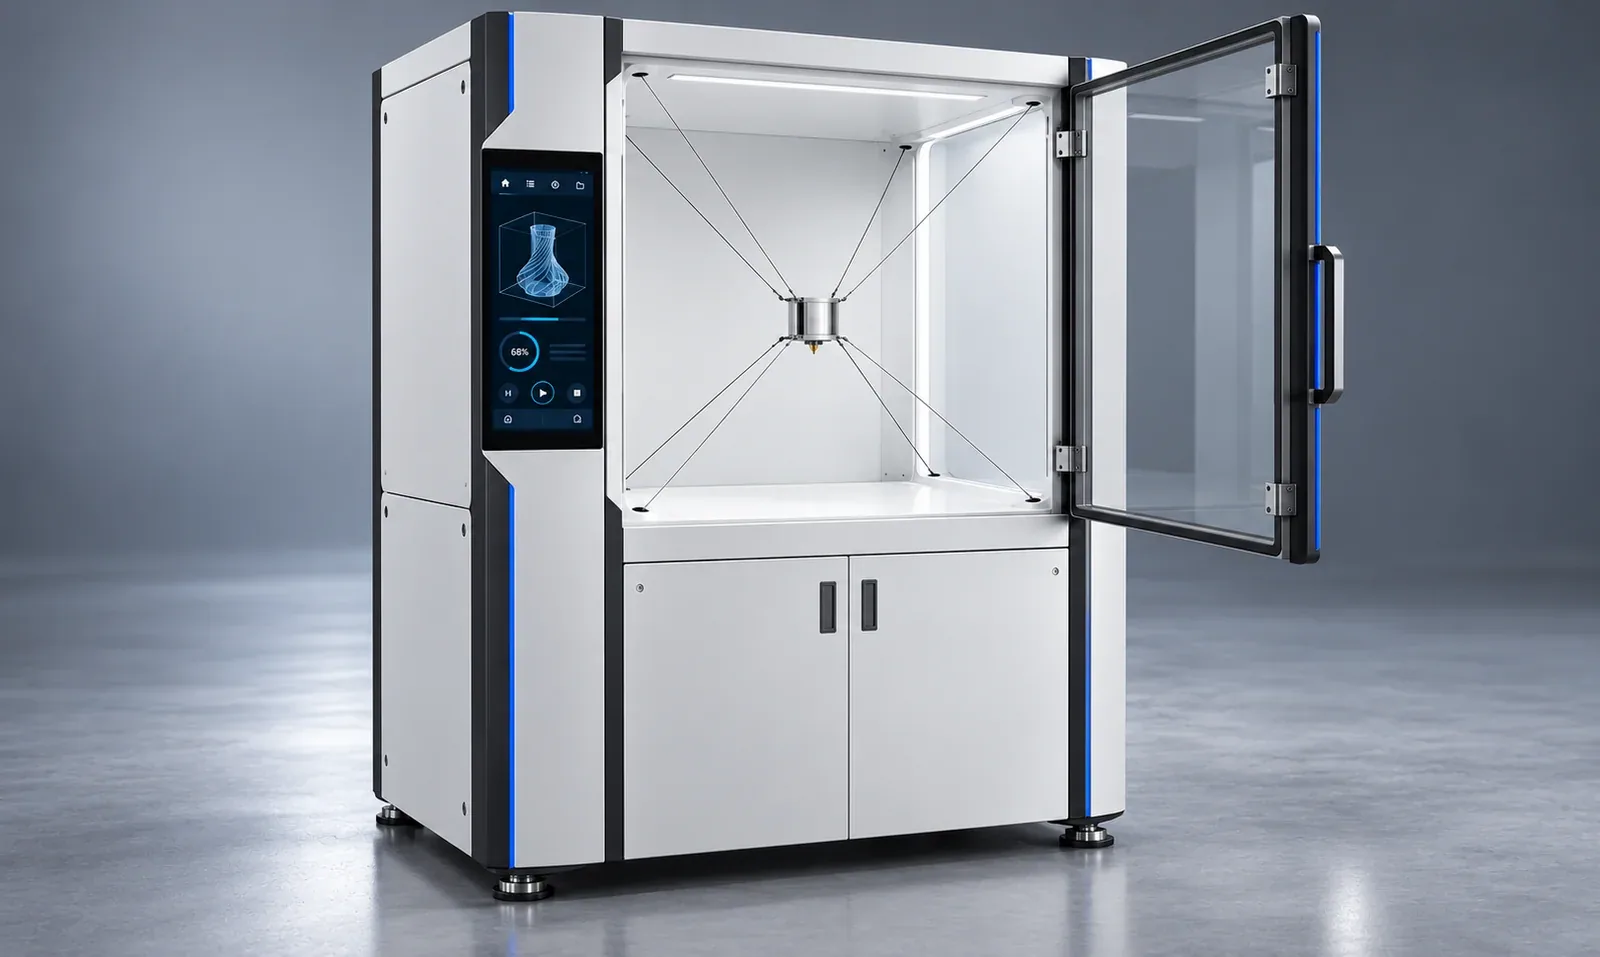
Ein integriertes Touchdisplay bündelt die Bedienung in einer modernen Oberfläche – mit Raumdarstellung, Druckpfad und Prozessstatus.
Die Blechverkleidung integriert die Seilantriebe vollständig im Gehäuse. Die acht Seile laufen durch dezente Führungsöffnungen in den Druckraum; Motoren und Seiltrommeln bleiben verborgen.
Eine transparente, öffnbare Zugangstür und Servicetüren im Unterbau erleichtern den Zugang. Die bodenstehende, etwa menschengrosse Anlage bietet einen gut erreichbaren Arbeitsraum für das Arbeiten im Stehen.
Gehäuse, Bedienoberfläche und Zugangskonzept zeigen einen Gestaltungsentwurf; die technische Ausführung wird im Entwicklungsprozess festgelegt.